

 言語

アプリケーション業界
AGV
自動ロボット
レーザー切断
ロジスティクスソート
太陽光発電のパワーステーション
医療機器
産業機器のニーズに適した AC ギア モーターを選択する方法
仏山市の包装機械工場では、カートンエレクターの同じ 90W AC ギアモーターを 18 か月間に 3 回交換しました。最初のユニットは始動トルクが低すぎたため、ブランク詰まりの下で失速しました。 2 番目のモデルは 3:1 のギア比を備えており、折りたたみベルトが定格ライン速度をはるかに超えて走行できるようになっていました。 3 つ目は、235V を超えてドリフトする電源ライン上で定格 220V の動作コンデンサを使用しました。 3 つの失敗はすべて選択ミスであり、コンポーネントの欠陥ではありませんでした。を選択する 右 産業機器用ACギアモーター は、出力トルク、ギア比、モーターの種類、電気入力の互換性、機械的取り付けの 5 つの検証可能な決定に帰着します。 SY Motor ブランドのメーカーである Zhejiang Saiya Intelligent Manufacturing Co., Ltd. では、四半期ごとに同じパターンが見られます。このガイドでは、これらのパターンを繰り返し可能な選択チェックリストに変換します。
モーター出力ではなく、必要な出力トルクから開始
トルクは物理的に負荷を動かすものであるため、必要な出力トルクが最初に固定される仕様となります。ワット単位のモーター出力は、トルクと速度の両方が定義された後にのみ意味を持ちます。出力トルクは、モーターのトルクにギア比とギアボックスの効率を乗じたものに等しいため、50:1 減速の 25W モーターは、10:1 ユニットの 90W モーターよりも多くのトルクを供給できます。静的機能は存在しますが、小型ユニットの熱的余裕、効率、機械的寿命ははるかに低くなります。
被駆動要素からの需要を計算します。コンベアの場合、ベルトの張力にスプロケット半径を掛けます。回転テーブルの場合、負荷慣性と角加速度の積に摩擦トルクを加えたものです。軽い衝撃荷重には 1.5 のサービス係数を適用し、詰まり、高い慣性、または頻繁な反転には 2.0 のサービス係数を適用します。カタログ定格トルクは動作目標ではなく上限として扱ってください。
| 応用例 | 負荷特性 | 推奨される電力クラス |
| 小型ベルトコンベヤ 300mmベルト | 連続的かつ均等な負荷 | 40~90W |
| 軽量回転インデックステーブル | 断続的、位置決め | 90~120W |
| カートンエレクター、包装機 | 各サイクルの衝撃 | 120~200W |
| 低粘度ミキサー | 連続的かつ均等な負荷 | 90~200W |
| 小さな垂直リフト、後進 | ブレーキをかける、後退する | 200W以上 |
1350rpm 4 極モーター速度 (50 Hz)
1.5倍 軽い衝撃に対するサービスファクター
2.0倍 大きな衝撃に対するサービス係数
500:1 カタログ上の最大標準比
90 rpm、4 極 AC ギアモーターでの標準出力トルク (Nm)
6W 0.4
15W 1.0
25W 1.6
40W 2.8
60W 4.2
90W 6.5
120W 8.5
200W 14
直角ギアボックスまたはサイクロイドギアボックスでは最終トルク値が再度変化するため、モーター出力を確認する前に特定のギア段の比率と効率を確認してください。
ギア比をプロセス速度に合わせて、実際の出力を確認します
被駆動シャフトの出力速度によってギア比が決まります。 50 Hz の標準的な 4 極 AC 誘導モーターの定格速度は約 1350 rpm です。 1350 を必要な出力速度で除算し、最も近い標準比率を選択し、実際の比率を元に戻して実際の出力速度を確認します。
SY モーターのカタログ範囲は、3:1 ~ 500:1 の標準比をカバーしています。標準値の間にある比率では、自動的にカスタム ギアボックスは必要ありません。最も近い標準速度がプロセス目標の 5% 以内であれば、ほとんどのコンベアとフィーダはそれを受け入れます。それ以外の場合、標準比率の速度制御モーターは通常、カスタム ギア セットよりも高速で安価です。
| 必要な出力速度 | 標準比率 | 実際の出力速度 |
| 270rpm | 5:1 | 270rpm |
| 135rpm | 10:1 | 135rpm |
| 68rpm | 20:1 | 67.5rpm |
| 45rpm | 30:1 | 45rpm |
| 27rpm | 50:1 | 27rpm |
| 13.5rpm | 100:1 | 13.5rpm |
モーター出力は固定され、比率は変更されます。10:1 の 90W ギアモーターは、30:1 の同じモーターの約 3 分の 1 のトルクを供給します。出力軸のトルクは、比率選択前ではなく後に確認してください。
誘導、可逆、または速度制御の AC ギア モーター: タイプをデューティ サイクルに合わせる
デューティサイクルが決定要因です。連続一方向動作には誘導 AC ギアモーターが選択されます。方向を頻繁に変更するには、リバーシブル AC ギア モーターが必要です。プロセス速度を調整するには、速度制御 AC ギア モーターが必要です。これは一連の決定のうち 3 番目の決定です。
誘導 AC ギア モーターは、一方向に動作するコンベア、ポンプ、ファン、フィード ローラーのデフォルトです。 3 つのタイプの中で最も効率が高く、ブレーキは内蔵されておらず、急逆転するように設計されていません。
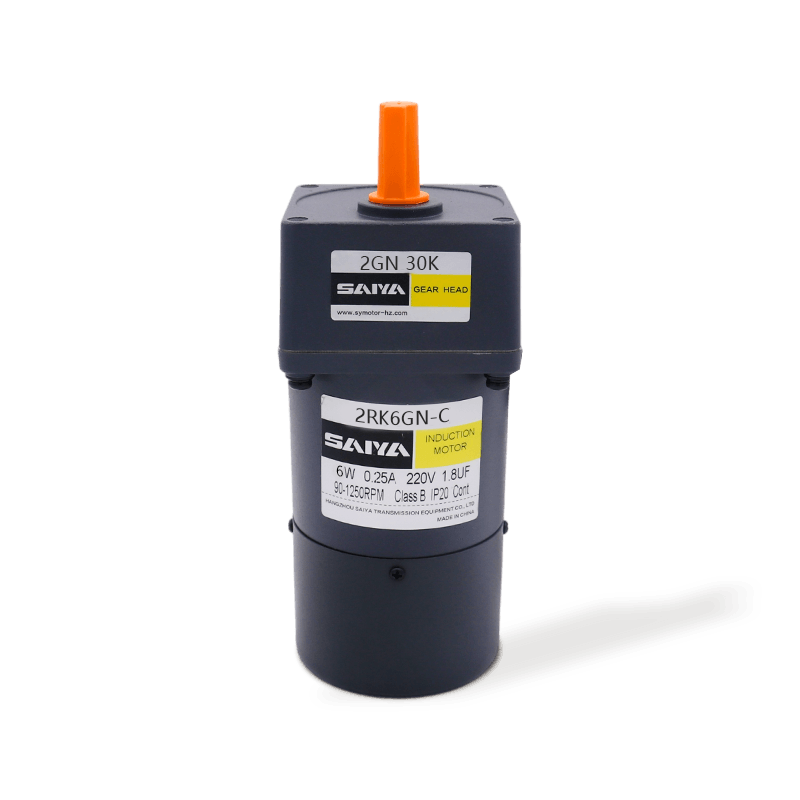 連続一方向負荷用のギアボックス付き誘導 AC ギアモーター この製品ラインは、6W ~ 250W の誘導 AC ギア モーターをカバーしており、高効率でブレーキが内蔵されていない連続単方向動作用に設計されています。コンベア、ポンプ、ファン、フィードローラーに最適です。 製品を見る→
リバーシブル AC ギア モーターは、前進および後進の際に巻き上げとブレーキがかかります。より高い始動トルクを生成し、シャフトを素早く停止するための摩擦ブレーキを備えています。テーブル、ゲート、小型リフト、スキャナードライブの位置決めに使用します。反転頻度はカタログ定格の制限であり、通常は 1 分間に 10 ~ 20 回の始動が行われます。それを超えるとブレーキコイルが過熱します。
摩擦ブレーキ内蔵リバーシブルACギヤモータ これらのリバーシブル AC ギア モーターには、迅速な停止と方向変更のための巻線ブレーキが含まれており、テーブル、ゲート、小型リフト、スキャナ ドライブの位置決めに高い始動トルクを提供します。 製品を見る→ 速度制御 AC ギア モーターは、電圧を定格以下に下げる外部速度コントローラーで動作し、4 極ユニットでおよそ 90 ~ 1350 rpm を与えます。負荷トルクが適度に一定に保たれる送り、計量、ライン速度調整に使用します。非常に低速では、冷却ファンが供給する空気流量が減少するため、トルク制限を下げる必要があります。
外部コントローラー付き速度制御ACギアモーター これらの AC ギア モーターは外部コントローラーと連携して速度を約 90 ~ 1350 rpm に調整し、トルクがほぼ一定に保たれる供給、計量、ライン速度調整に適しています。 製品を見る→ | 選択要素 | 誘導 | リバーシブル | 速度制御 |
| 回転 | 単一方向 | リバーシブル | シングルまたはリバーシブル |
| 始動トルク | 定格の1.5~2倍 | より高く、プラスブレーキ | コントローラーによって異なります |
| 反転周波数 | 意図されていない | カタログ定格、毎分 10 ~ 20 回のスタート | 意図されていない |
| 速度調整 | 不可能 | 不可能 | 定格速度を下回る変数 |
| 代表的な用途 | コンベヤ、ポンプ、ファン | 位置決めテーブル、リフト、ゲート | フィーダー、計量、調整 |
誘導フレームを逆転デューティに使用しないでください。 2 本の電源線を交換すると、三相モーターが逆転しますが、ブレーキのないローターはインデックス位置を惰性で通過します。代わりにリバーシブルフレームを選択してください。
注文する前に、AC ギア モーターの電圧、位相、周波数、コンデンサ定格を確認してください。
AC ギア モーターは、特定の電圧と周波数で巻かれます。異なる電源で動作させると、速度、トルク、巻線温度が変化します。建物の公称電圧ではなく、機器の設置場所の線間電圧を確認し、電源が単相か三相かを確認してください。
- 100 ~ 120 V および 220 ~ 240 V の単相電源で、ほとんどの小型 AC ギア モーターの設置に対応します。
- 200 ~ 230 V および 380 ~ 415 V の三相電源は、大型モーターや高効率ドライブに適しています。
- 銘板に印刷されているマイクロファラッド単位の運転コンデンサ値は、モータ巻線と一致する必要があります。同じサイズのコンデンサでも値が異なると、トルクと消費電流が変化します。
- 銘板の周波数は電圧と同じくらい重要です。 60 Hz では、同じモーターが 50 Hz よりも約 20 パーセント速く動作します。
以前は 135 rpm で動作していたコンベアが 162 rpm で動作するようになった場合は、最初に供給周波数を確認してください。 50 Hz モーターを 60 Hz ラインで動作させると、速度が約 20 パーセント向上し、負荷で利用可能なトルクが減少します。モーターは連続使用中に過熱する可能性もあります。
取付面、出力軸、オーバーハング定格荷重の確認
ギアモーターと機器フレームの間の機械的インターフェースは、改造ミスが発生する場所です。既存の穴あけパターンに基づいて脚取付、フランジ取付、または組み合わせのいずれかを選択し、注文前にフランジ パイロット径と被動シャフトの位置合わせを確認してください。
- 足取り付けユニットは、現場での調整と交換が最も簡単です。
- フランジ取り付けユニットは、出力シャフトを駆動中心線上に正確に配置し、垂直またはスペースに制約のある設置に適しています。
- 出力シャフトの直径、キーの寸法、およびシャフトの長さは、カップリング、スプロケット、またはプーリーの穴と一致する必要があります。
- オーバーハング荷重は、最も一般的な隠れた障害です。スプロケットまたはプーリーがモーター シャフトに直接取り付けられている場合、ラジアル力はメーカーのオーバーハング荷重定格未満に抑える必要があります。それを超える場合は、より強力な出力ベアリングを備えたジャッキシャフトまたはモーターを使用してください。
オーバーハング荷重 (OHL) は、ベアリング面から所定の距離で出力シャフトにかかるラジアル力であり、ニュートン単位で評価されます。定格 OHL を 25% 超えると、ベアリングの寿命が半分以下に短縮される可能性があります。
ACギアモータ選定FAQ
このガイドから習慣を 1 つ外す場合は、交換するたびに銘板データと測定された線間電圧を記録してください。これにより、次の AC ギア モータの選択が推測ゲームから 5 分間の検索に変わります。
誘導ACギアモーターと可逆ACギアモーターの違いは何ですか?
誘導 AC ギアモーターは一方向に動作し、ブレーキ機構はありません。リバーシブル AC ギア モーターは、頻繁に方向を変更できるように設計されており、より高い始動トルクを生成し、出力シャフトを素早く停止するブレーキを備えています。
コンベヤのギア比はどのように計算すればよいですか?
モーターの定格速度を必要な出力速度で割ります。 50 Hz の 4 極モーターの場合、これは約 1350 rpm になります。 60 Hz、約 1620 rpm。最も近い標準比率を選択し、その比率で実際の出力速度を確認します。
誘導ACギアモーターの速度を変えることはできますか?
はい。ただし、定格速度以下で、外部速度コントローラーを使用した場合に限ります。この組み合わせが速度制御 AC ギア モーターを定義します。電圧が低下すると冷却ファンの速度も低下するため、低速では負荷トルクを下げる必要があります。
同じワット数のモデルに交換した後、AC ギア モーターが過熱したのはなぜですか?
最も一般的な原因は、誤った運転コンデンサ値、定格トルクを超えるモータ負荷となるギア比、銘板の範囲を超える供給電圧、またはモータ本体の周囲の空気の流れの制限です。新しいユニットに欠陥があると考える前に、次の 4 つを確認してください。銘板が読めない場合は、 お問い合わせください 古いユニットの寸法と取り付け寸法を示します。
関連製品
-

この6W誘導ACギアモーターは、幅広い産業および家庭用アプリケーションに適した効率的でコンパクトで信頼性の高い小型モーターです。モーターフレーム60mm x 60mmは、スペース制約の環境に簡単にインストールできます。単相110Vから3相220Vまでの範囲の電圧で使用でき、さまざまな電力システムのニーズを満たすために非常に適応性があります。 モーターのスムーズで効率的な動作を確保するた...
詳細を参照してください -

6WブラシDC Gbearモーターは、さまざまな用途に適した効率と汎用性のために設計されています。コンパクトなフレームサイズは60mm x 60mmで、タイトなスペースにシームレスに収まります。モーターは12〜90Vの電圧範囲内で動作し、さまざまな電源に適応できます。 負荷のない条件下では、モーターは3000-3200 rpmの速度を達成し、0.2-0.6aの電流を引きます。負荷が適用...
詳細を参照してください -

10WブラシDCギアモーターは、さまざまな産業および愛好家用途向けに、高性能と適応性を提供します。フレームサイズは60mm x 60mmで、このモーターは、電力を妥協することなく限られたスペースに収まるように設計されています。 12〜90Vの広い電圧範囲で動作し、さまざまな電源と制御システムに柔軟性を提供します。 無負荷条件では、モーターは3000〜3200 rpmの速度で走行し、0....
詳細を参照してください -

24Vブラシレスギアモーターは、さまざまな用途向けに設計された用途の広く効率的なモーターです。寸法は60mm x 60mmから104mm x 104mmの範囲で、このモーターはさまざまな機器サイズに収まります。 25Wから400Wの定格出力を誇っているため、光と頑丈なタスクの両方に適しています。モーターは、3000 rpmの一貫した定格速度で動作し、スムーズで信頼性の高いパフォーマンスを確保...
詳細を参照してください -

32mmブラシ付きプラネタリーギアモーターは、高トルクと正確な制御を必要とするさまざまなアプリケーション向けに設計されたコンパクトで効率的なソリューションです。直径32mmのこのモーターは、スペースがプレミアムであるがパフォーマンスを危険にさらすことができない状況に理想的に適しています。モーターは24Vの定格電圧で動作し、10〜15ワットの電力範囲を消費し、エネルギー効率が高く、堅牢なパフォ...
詳細を参照してください -

42mmブラシプラネタリーギアモーターは、正確なトルクと速度制御を必要とするさまざまなアプリケーションで広く使用されている用途の広く効率的なコンポーネントです。 0.7から1.1aの範囲の定格電流を備えたこのモーターは、エネルギー効率を維持しながら一貫したパフォーマンスを提供するように設計されています。その定格トルクは0.024〜0.029 n.mの間で低下し、負荷条件下で信頼できる動作を確...
詳細を参照してください -

32mmブラシレスプラネタリーギアモーターは、効率と信頼性を必要とするアプリケーションに最適な高性能でコンパクトなソリューションです。 24Vの定格電圧で動作し、20Wの電力を消費するこのモーターは、エネルギー効率を維持しながら堅牢な性能を提供するように設計されています。 このモーターの傑出した機能の1つは、そのブラシレスデザインであり、メンテナンスのニーズを大幅に削減し、モーターの寿...
詳細を参照してください -

42mmブラシレス惑星モーターは、精密伝達を必要とするさまざまなシナリオで広く使用されている高効率モーター製品です。このモーターの定格電流は1.3aで、定格トルクは0.048n.mです。さまざまな複雑な作業環境のニーズを満たすために、安定した強力な出力を提供できます。 モーターには、3.7〜307.54の幅広いギア比があります。ユーザーは、特定のアプリケーションに従って適切な削減比を選...
詳細を参照してください -

SPEシリーズのギアボックス、40、60、80、120、および160モデルのフランジサイズ範囲は、効率的で堅牢なパワートランスミッションソリューションを提供するように設計されています。これらのギアボックスは、丸い出力フランジを備えており、正確で信頼できるトルク伝達を必要とするさまざまなアプリケーションに適しています。 SPEシリーズは、50Wから7500Wのモーターパワーに合わせて訴訟を起こ...
詳細を参照してください -

SPFシリーズは、40mmから160mmの寸法に対応する正方出力フランジを備えています。これらのフランジは、さまざまな産業用アプリケーションで優れているように設計されており、さまざまな要件にわたって信頼できるパフォーマンスを提供します。温度耐性が-25°Cから90°Cに及ぶため、熱条件が多様な環境に適しており、寒冷熱と中程度の熱の両方で動作する回復力を確保します。 SPFシリーズの重要...
詳細を参照してください -

52mmブラシ付きプラネタリーギアモーターは、高トルクと正確な制御を必要とするさまざまなアプリケーション向けに設計されたコンパクトで効率的なソリューションです。直径52mmのこのモーターは、スペースがプレミアムであるがパフォーマンスを危険にさらすことができない状況に理想的に適しています。モーターは24Vの定格電圧で動作し、電力25ワットを消費し、エネルギー効率が高くなりながら、堅牢なパフォー...
詳細を参照してください -

62mmブラシ惑星ギアモーターは、正確なトルクと速度制御を必要とするさまざまなアプリケーションで広く使用されている用途の広く効率的なコンポーネントです。 2.5から5.5aの範囲の定格電流を備えたこのモーターは、エネルギー効率を維持しながら一貫したパフォーマンスを提供するように設計されています。その定格トルクは0.191〜0.287n.mの間で低下し、負荷条件下で信頼できる動作を確保します。...
詳細を参照してください
連絡先の詳細
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- オフィス:Hangzhou Saiya Transmisson Equipment Co.、Ltd
- Office Address: 部屋2201、ワニンビル、hangzhou市、Z江省
- 工場:Zhejiang Saiya Intelligent Manufacturing Co.、Ltd。
- Factory Address: No.35ビル、Zhongnan High-Tech Yunhe Zhigu Industrial Park、Xinan Town、Deqing County、Huzhou City、Zhijiang、China
あなたが興味を持っている場合
私たちの製品では、
私たちに相談してください
Copyright © Zhejiang Saiya Intelligent Manufacturing Co.、Ltd。 All Rights Reserved.
カスタムギア削減モーターサプライヤー
