
 言語

アプリケーション業界
AGV
自動ロボット
レーザー切断
ロジスティクスソート
太陽光発電のパワーステーション
医療機器
24V vs 48V vs 220V ブラシレス DC ギア モーター: 適切な電圧の選択
最近、AGV インテグレーターから、車両にはすでに 24V バッテリーが搭載されているため、24V バスから 200 W ブラシレス DC ギア モーターを実行するよう依頼されました。モーターは作動しましたが、後輪駆動輪へのケーブルの断面積は 2.5 mm2 必要で、コントローラーの損失は 12 W を超えました。48V 巻線用に同じモーターを再選択すると、電流が 8.3A から 4.2A に削減され、1.0mm2 のケーブルが可能になり、コントロール ボックスが放散する必要がある熱が約 60 パーセント減少しました。この 1 つの決断により、ワイヤーハーネスのコスト、筐体のサイズ、組み立ての手間が変わりました。
したがって、24V、48V、220V のブラシレス DC ギア モーターのいずれを選択するかは、最後の段階で決める必要はありません。電圧クラスによって、モーター巻線、コントローラー、ヒューズ、ケーブル断面積、安全認証パス、ギアモーター周辺の電源アーキテクチャが決まります。このガイドでは、実際のオートメーション システムで各電圧が実際にどのように変化するのか、また、それぞれの電圧がどのような場合に正しいエンジニアリング選択であるのかについて説明します。
電圧が最後ではなく最初の決定である理由
あらゆるワットの機械出力が電流としてモーター巻線、ケーブル、コネクタ、およびコントローラーのパワーステージを通過する必要があるため、電圧はシステムレベルで決定されます。同じ出力の場合、電圧が上昇するとバス電流は減少します。200 W ギア モーターの消費電力は 24 V で 8.3A、48 V で 4.2A、220V ではわずか 0.91A です。銅と半導体の損失は電流の 2 乗に比例するため、48 V システムでは 24 V システムのケーブル損失の約 4 分の 1 が消費され、220 V システムではその損失がおよそ 2 桁削減されます。
コアの定義。 ブラシレス DC ギア モーターは、ギアボックスが組み込まれた永久磁石同期モーターで、巻線の相を転流する電子コントローラーによって駆動されます。巻線は特定の DC バス電圧用に設計されており、コントローラー、ケーブル、コネクタ、および保護はすべて同じ公称電圧に適合する必要があります。
電圧が高くなると、電気以外の判断も変わります。 DC バスが 60 V の安全超低電圧 (SELV) しきい値を超えると、コンタクタ、ヒューズ、緊急停止回路、シールド終端、およびタッチセーフ コネクタ規格がすべて変更されます。ブラシ付きアーキテクチャとブラシレス アーキテクチャのどちらを選択するか迷っている場合は、 ブラシ付き DC モーターとブラシレス DC モーターの実際の比較 効率とメンテナンスのトレードオフについて詳しく説明します。
24V ブラシレス DC ギア モーター: 低電力バッテリー モビリティ
ブラシレス DC ギア モーターがバッテリーまたは安定化された低電圧電源から動作する必要があり、連続出力が約 200 W 未満にとどまる場合、24 V が適切な電圧です。
24V モーターは SELV 境界内にあるため、DC バスは感電の危険がなく、配線は低電圧電子機器と同様に扱うことができます。そのため、オペレーターや患者がシステムに触れる可能性のある病院のベッド、医療用カート、電動リニア アクチュエーター、家具オートメーション、小型梱包コンベアなどに 24V が使用されています。
このトレードオフは出力が高くなると現れます。 150 ~ 200 W の 8 A バスには、低抵抗 MOSFET、密閉型 2.5 mm2 ケーブル、および持続電流定格のコネクタが必要です。モーターには太いワイヤが巻かれているため、巻数が制限され、ユニットはコントローラーのデッドタイムと位相抵抗に対してより敏感になります。
- 病院および介護機器: ベッド、リフト、患者ホイスト
- 小包ステーションの軽量コンベアと仕分けゲート
- 電動バルブ、ダンパー、小型ターンテーブル
- 湿潤環境における実験室および食品機器
 低電圧オートメーション用 24V ブラシレス ギア モーター この 24V モーターは、SELV しきい値以下で動作するシステムに適しており、25 ~ 400W および 0.08 N·m のトルクを提供します。 48V を必要としないコンパクトな機器に適合しますが、高電力のニーズには堅牢な配線と MOSFET が必要であることに注意してください。 製品を見る→
48V ブラシレス DC ギア モーター: AGV および物流のスイート スポット
48V は、24 V バスの約 2 倍の使用可能な電力密度を供給しながら、60 V SELV の上限を下回っているため、バッテリー駆動のロボットにとって最適な電圧です。
AGV および自律移動ロボット プラットフォームは、過去 5 年間で 24V バスから 48V バスへ移行してきました。 400 W AGV 歩行ドライブは 48 V で 8.3 A しか必要としません。これは、24 V システムが半分の電力を消費する電流とまったく同じです。したがって、同じケーブル、コネクタ、およびコントローラのパワーステージは 2 倍のトルクを伝達します。倉庫ロボットのリフティングコラムは通常、250 W ~ 1100 W の 48V ユニットを使用しますが、24V バスでは特大のバスバーまたは平行ワイヤが必要になります。
48V は、標準の通信バッテリ モジュール、CAN 制御ドライバ、および既製のリチウム パックとも互換性があります。安全承認パスは 24V と同じままであるため、EMC およびタッチ保護要件も管理しやすくなります。
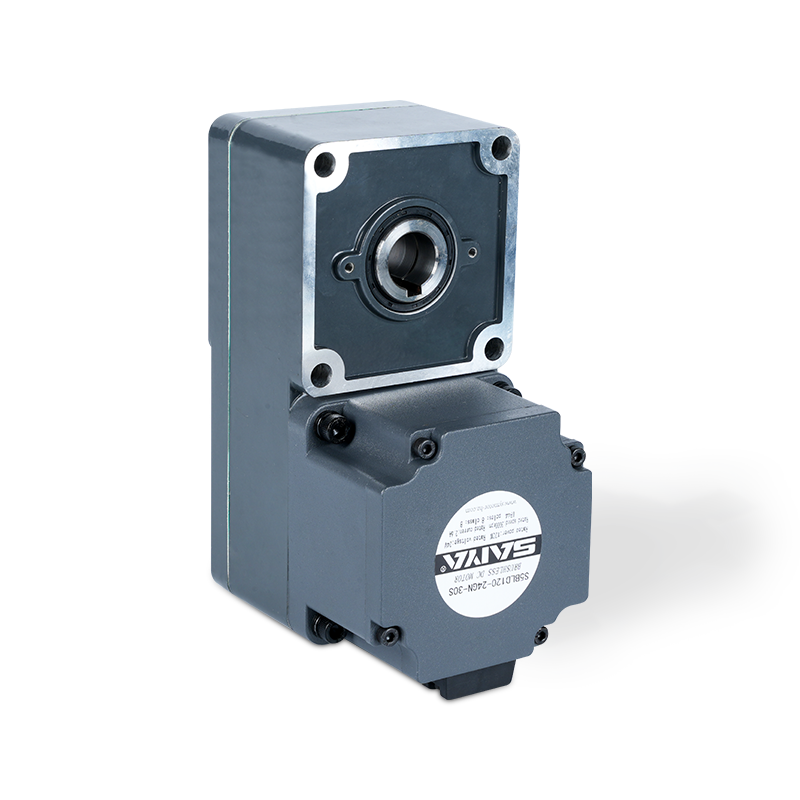 バッテリー駆動ロボット用 48V ブラシレス ギア モーター 48V スイート スポット向けに設計されたこのモーターは、最大 1.27 N·m のトルクで 25 ~ 400W を供給します。通信用バッテリー パックや CAN ドライバーと統合されているため、モバイル ロボットやオートメーションにとって実用的な選択肢となります。 製品を見る→
220V ブラシレス DC ギア モーター: 主電源による産業用出力
出力が数百ワットを超える必要があり、特大ケーブルは受け入れられない、主電源に接続された固定機器には 220V が正しい選択です。
220V ブラシレス ギア モーターは、220V AC を約 310V DC バスに整流し、巻線を整流するコントローラーによって駆動されます。 400 W では、バス電流はわずか約 1.8 A であるため、標準の 0.75 ~ 1.5 mm2 シールド ケーブルを介して複数のモータに給電でき、長いマシン フレーム全体にわたってケーブル損失は無視できます。食品加工コンベア、包装機械、繊維ドライブ、倉庫仕分けシステムは、まさにこの理由から 220V ユニットを好みます。
220V のコストは、システムの複雑さと設置基準にかかっています。コントローラーには、EMI フィルター、適切な接地、およびパワー段と制御ロジック間の絶縁が必要です。接触保護と沿面距離は主電源電圧規則に従うため、資格のある電気技師がユニットを接続する必要があります。機器製造業者にとって、取引は簡単です。より厳格な配線要件と引き換えに、より高い電圧により、より高い連続トルク、より小さな銅線、より低い熱負荷が得られます。
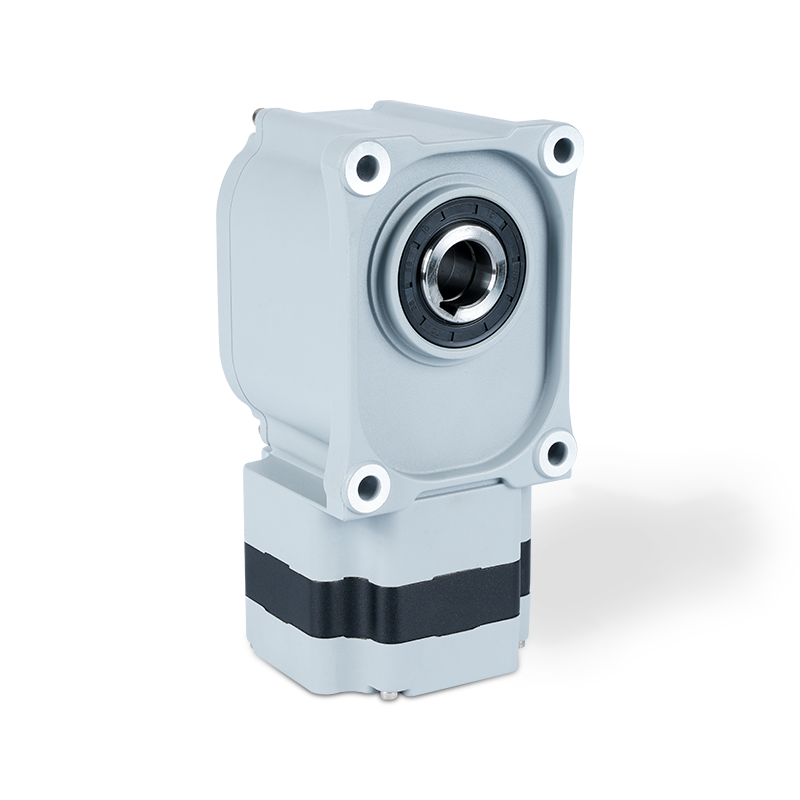 固定機器用 220-230V AC ブラシレス ギア モーター この主電源電圧モーターは、最大 1.5 N・m のトルクで 10 ~ 400 W を供給し、より高い連続出力を必要とする定置型機械に最適です。適切な EMI フィルタリングと適格な設置が必要であり、配線の複雑さとパフォーマンスを引き換えにします。 製品を見る→
並べて比較: 24V vs 48V vs 220V ブラシレス DC ギア モーター
3 つの電圧クラスが、オートメーション設計に影響を与えるパラメーターとともに同じテーブルに配置されると、決定が具体的になります。
| 設計パラメータ | 24V系 | 48V系 | 220V系 |
| 一般的な電力範囲 | 6W~200W | 50 W ~ 400 W、並列ドライブではさらに高くなります | 100W~3000W以上 |
| 200W出力時の電流 | 8.3 A | 4.2A | 0.91A |
| 安全クラス | SELV、DC60V以下 | SELV、DC60V以下 | 主電源電圧、接地、および接触保護が必要です |
| 200Wのケーブル | 2.5mm2推奨 | 1.0 mm2 | 0.5~0.75mm2 |
| コントローラーの複雑さ | シンプルな 12 ~ 24 V ドライバー | CANまたは産業用フィールドバスドライバー | EMCフィルター、PFC、絶縁が必要 |
| 電池駆動 | ネイティブ | ネイティブ | バッテリーパックとインバーターが必要です |
ブラシレス DC ギア モーター システムに適切な電圧を選択する方法
負荷プロファイル、電源、物理配線制約の順に逆算して電圧を選択します。
- 電源を分類します: 固定電源コンセント、内蔵バッテリー、または共有車両バス。これにより、電圧候補が即座に絞り込まれます。
- モーターの銘板定格を使用する代わりに、衝撃負荷のサービスファクターを含むトルクと速度から最悪の場合の連続出力を推定します。
- 電力を各候補電圧で割ってバス電流を求め、実際のケーブル長での電圧降下を確認します。全負荷時の低下は 3 ~ 5% 以内としてください。
- 必要な制御信号 (フィールドバス、イネーブル、ブレーキ、センサー フィードバック) を確認します。高電圧コントローラでは、これらが 1 つのコネクタに統合される傾向があります。
- SELV しきい値や主電源配線規則など、対象市場の承認および安全要件を確認します。
次の場合は 24V または 48V を維持します。
- マシンはバッテリーまたは低電圧 DC バスで動作します。
- 連続電力は 400 W 未満に抑えられます。
- オペレーターの接触安全性と SELV 承認が重要です。
- コントローラーはモーターの近くに設置する必要があります。
次の場合は 220V に移行します。
- 機械の近くに固定電源が用意されています。
- 連続出力は400Wを超えます。
- ケーブル配線は長く、小さな断面積が必要です。
- 複数のモーターが 1 つのコントローラー キャビネットを共有します。
デューティ サイクルとケーブル ルートがすでに定義されている場合は、負荷プロファイルをエンジニアリング チームに送信してください。 お問い合わせページ 最初のプロトタイプを注文する前に、電圧、ギア比、コントローラーを確認します。
FAQ: 24V 対 48V 対 220V ブラシレス DC ギア モーター
24V ブラシレス DC ギア モーターを 48V 電源で実行できますか?
いいえ。過電圧によりモーターが定格速度を超えてしまい、磁気回路が飽和し、コントローラーの MOSFET が破壊されたり、ローターの磁石が減磁したりする可能性があります。 24V 巻線とコントローラは 24V バスで使用する必要があり、同じ規則が 48V および 220V システムに適用されます。
高電圧ブラシレスギアモーターは常に効率が高いのでしょうか?
モーター効率は、電圧に関係なく定格負荷付近で最も高くなりますが、ケーブル、コネクタ、およびコントローラー スイッチでの I2R 損失が急激に減少するため、電圧が高くなるとシステム効率が向上します。配線と熱損失を考慮すると、48V システムは通常、同じ電力の 24V システムよりも優れた性能を発揮します。
24V ブラシレス DC ギアモーターの実用最大出力はどれくらいですか?
ほとんどの 24V ユニットは、最大約 200 W の連続使用に耐えるように設計されています。そのレベルを超えると、電流は 10 A を超え、コントローラーの冷却、太いケーブル、コネクタ定格のコストが、48 V または 220 V 設計に切り替えるコストよりも早く上昇します。
220V ブラシレス DC ギア モーターは AC コンセントから直接動作しますか?
それらは 220V AC 電源に接続されますが、モーター自体は DC マシンです。コントローラは、AC 入力を 310 V 付近の DC バスに整流し、巻線を整流します。常に、適切なアースとシールドされたモーター ケーブルを備えた 220V/230V AC 入力定格のコントローラーを設置してください。
関連製品
-
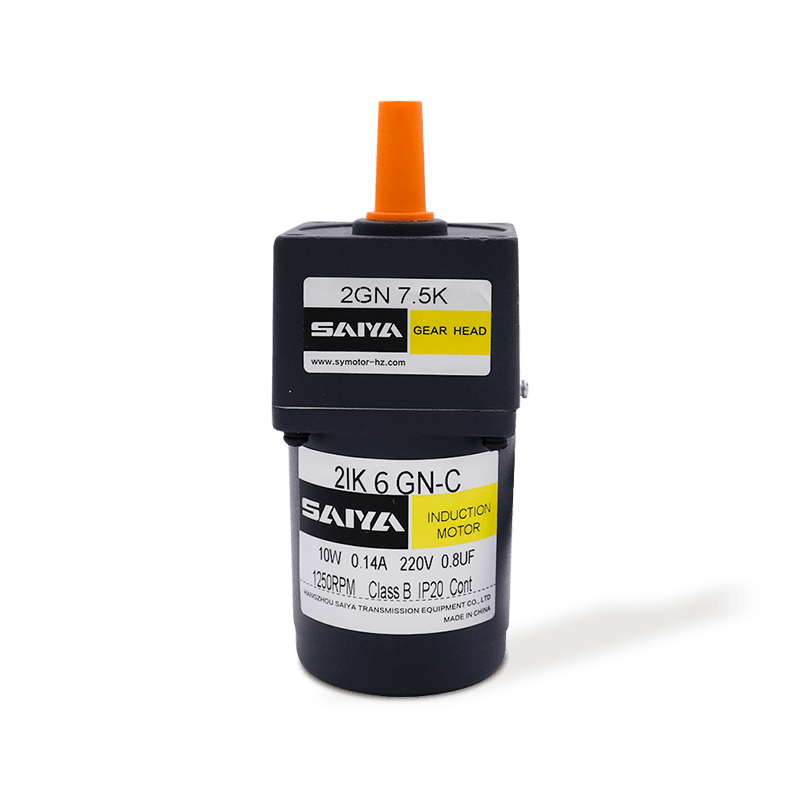
この6W誘導ACギアモーターは、幅広い産業および家庭用アプリケーションに適した効率的でコンパクトで信頼性の高い小型モーターです。モーターフレーム60mm x 60mmは、スペース制約の環境に簡単にインストールできます。単相110Vから3相220Vまでの範囲の電圧で使用でき、さまざまな電力システムのニーズを満たすために非常に適応性があります。 モーターのスムーズで効率的な動作を確保するた...
詳細を参照してください -
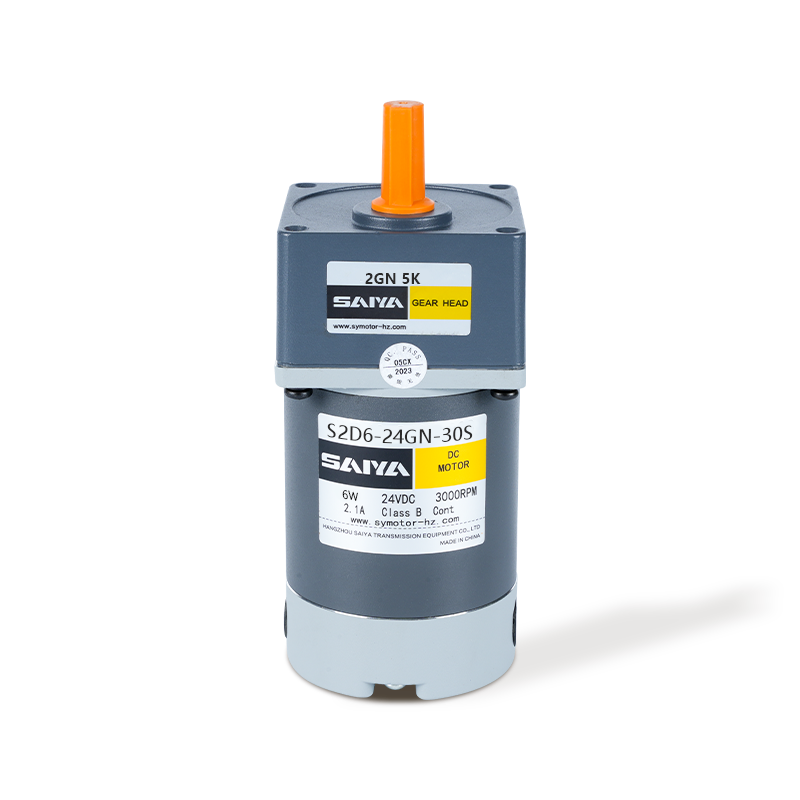
6WブラシDC Gbearモーターは、さまざまな用途に適した効率と汎用性のために設計されています。コンパクトなフレームサイズは60mm x 60mmで、タイトなスペースにシームレスに収まります。モーターは12〜90Vの電圧範囲内で動作し、さまざまな電源に適応できます。 負荷のない条件下では、モーターは3000-3200 rpmの速度を達成し、0.2-0.6aの電流を引きます。負荷が適用...
詳細を参照してください -
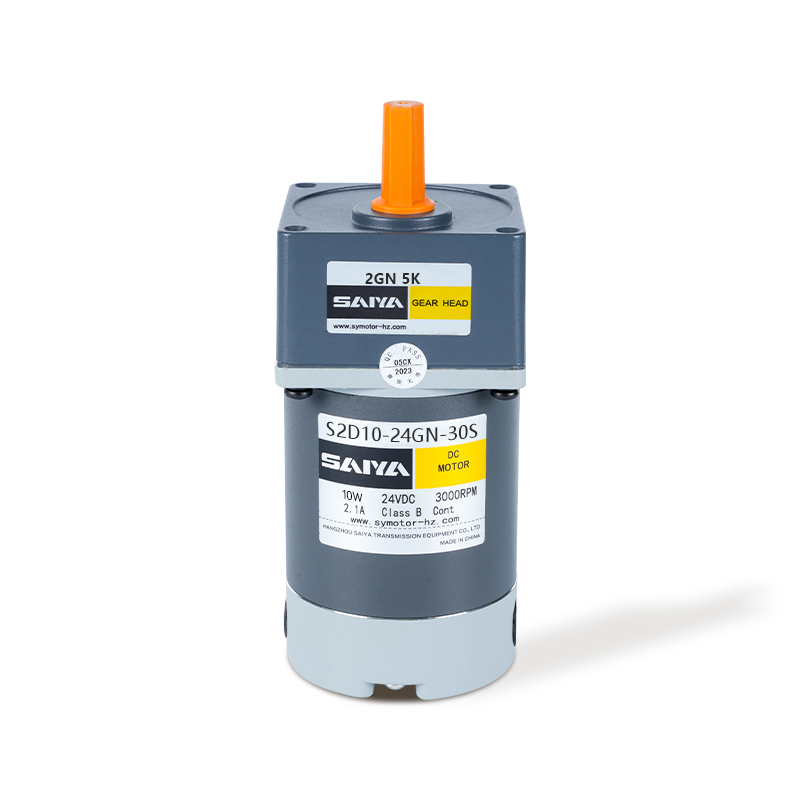
10WブラシDCギアモーターは、さまざまな産業および愛好家用途向けに、高性能と適応性を提供します。フレームサイズは60mm x 60mmで、このモーターは、電力を妥協することなく限られたスペースに収まるように設計されています。 12〜90Vの広い電圧範囲で動作し、さまざまな電源と制御システムに柔軟性を提供します。 無負荷条件では、モーターは3000〜3200 rpmの速度で走行し、0....
詳細を参照してください -
24Vブラシレスギアモーターは、さまざまな用途向けに設計された用途の広く効率的なモーターです。寸法は60mm x 60mmから104mm x 104mmの範囲で、このモーターはさまざまな機器サイズに収まります。 25Wから400Wの定格出力を誇っているため、光と頑丈なタスクの両方に適しています。モーターは、3000 rpmの一貫した定格速度で動作し、スムーズで信頼性の高いパフォーマンスを確保...
詳細を参照してください -
32mmブラシ付きプラネタリーギアモーターは、高トルクと正確な制御を必要とするさまざまなアプリケーション向けに設計されたコンパクトで効率的なソリューションです。直径32mmのこのモーターは、スペースがプレミアムであるがパフォーマンスを危険にさらすことができない状況に理想的に適しています。モーターは24Vの定格電圧で動作し、10〜15ワットの電力範囲を消費し、エネルギー効率が高く、堅牢なパフォ...
詳細を参照してください -
42mmブラシプラネタリーギアモーターは、正確なトルクと速度制御を必要とするさまざまなアプリケーションで広く使用されている用途の広く効率的なコンポーネントです。 0.7から1.1aの範囲の定格電流を備えたこのモーターは、エネルギー効率を維持しながら一貫したパフォーマンスを提供するように設計されています。その定格トルクは0.024〜0.029 n.mの間で低下し、負荷条件下で信頼できる動作を確...
詳細を参照してください -
32mmブラシレスプラネタリーギアモーターは、効率と信頼性を必要とするアプリケーションに最適な高性能でコンパクトなソリューションです。 24Vの定格電圧で動作し、20Wの電力を消費するこのモーターは、エネルギー効率を維持しながら堅牢な性能を提供するように設計されています。 このモーターの傑出した機能の1つは、そのブラシレスデザインであり、メンテナンスのニーズを大幅に削減し、モーターの寿...
詳細を参照してください -
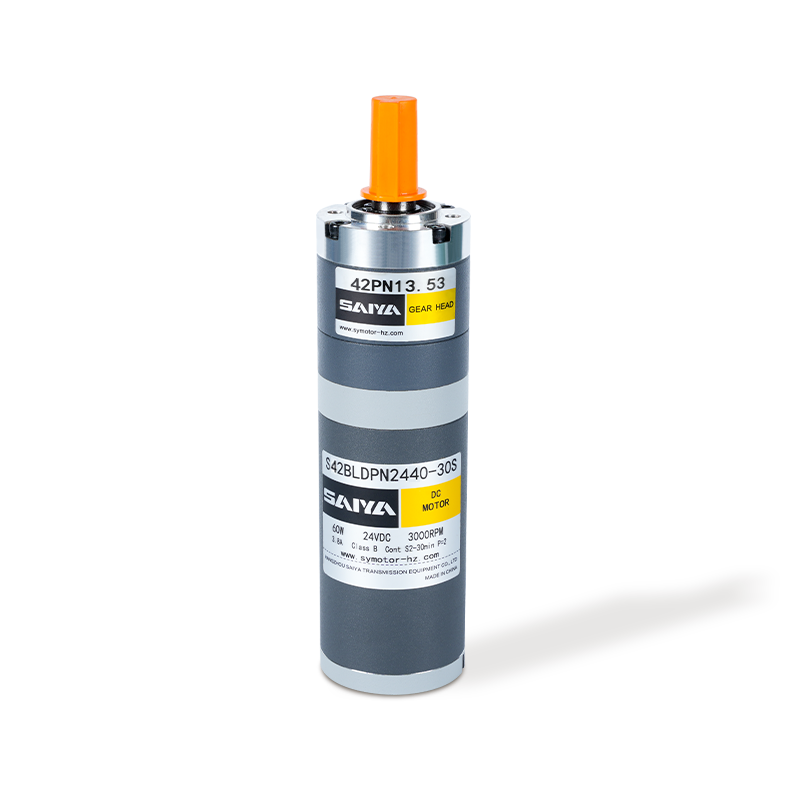
42mmブラシレス惑星モーターは、精密伝達を必要とするさまざまなシナリオで広く使用されている高効率モーター製品です。このモーターの定格電流は1.3aで、定格トルクは0.048n.mです。さまざまな複雑な作業環境のニーズを満たすために、安定した強力な出力を提供できます。 モーターには、3.7〜307.54の幅広いギア比があります。ユーザーは、特定のアプリケーションに従って適切な削減比を選...
詳細を参照してください -
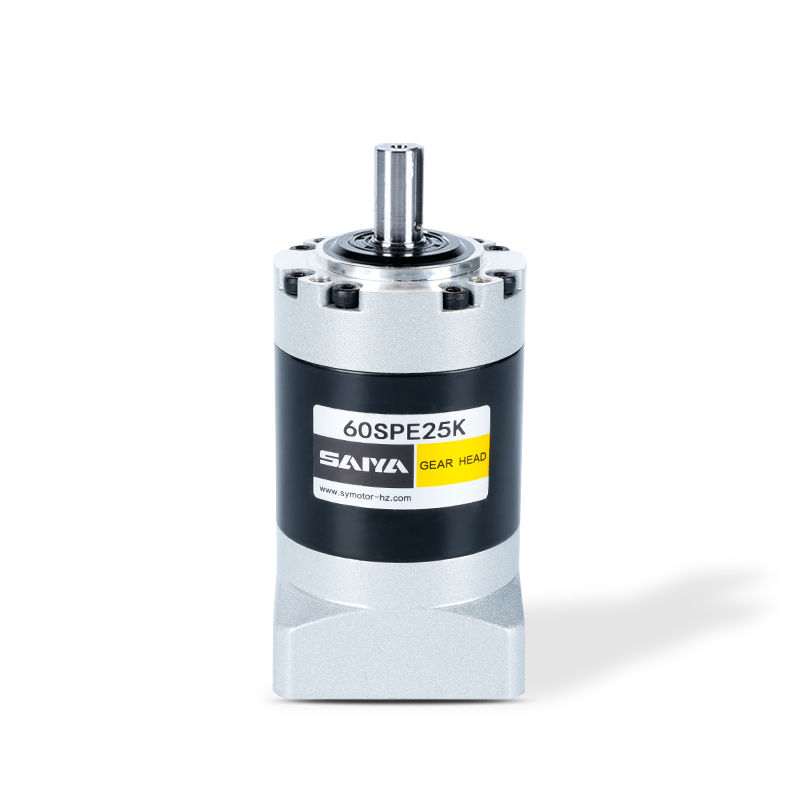
SPEシリーズのギアボックス、40、60、80、120、および160モデルのフランジサイズ範囲は、効率的で堅牢なパワートランスミッションソリューションを提供するように設計されています。これらのギアボックスは、丸い出力フランジを備えており、正確で信頼できるトルク伝達を必要とするさまざまなアプリケーションに適しています。 SPEシリーズは、50Wから7500Wのモーターパワーに合わせて訴訟を起こ...
詳細を参照してください -
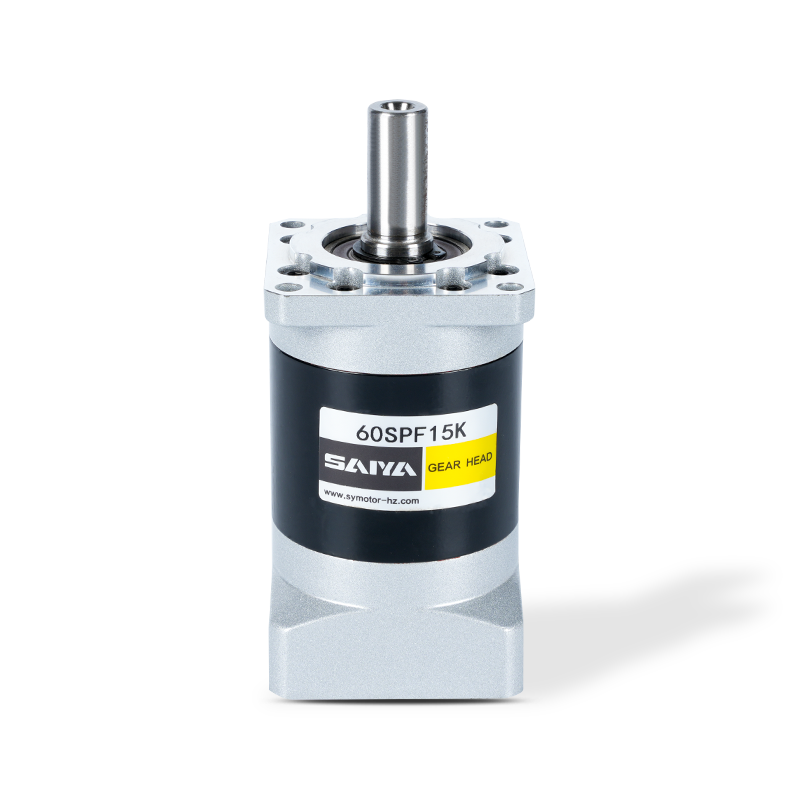
SPFシリーズは、40mmから160mmの寸法に対応する正方出力フランジを備えています。これらのフランジは、さまざまな産業用アプリケーションで優れているように設計されており、さまざまな要件にわたって信頼できるパフォーマンスを提供します。温度耐性が-25°Cから90°Cに及ぶため、熱条件が多様な環境に適しており、寒冷熱と中程度の熱の両方で動作する回復力を確保します。 SPFシリーズの重要...
詳細を参照してください -
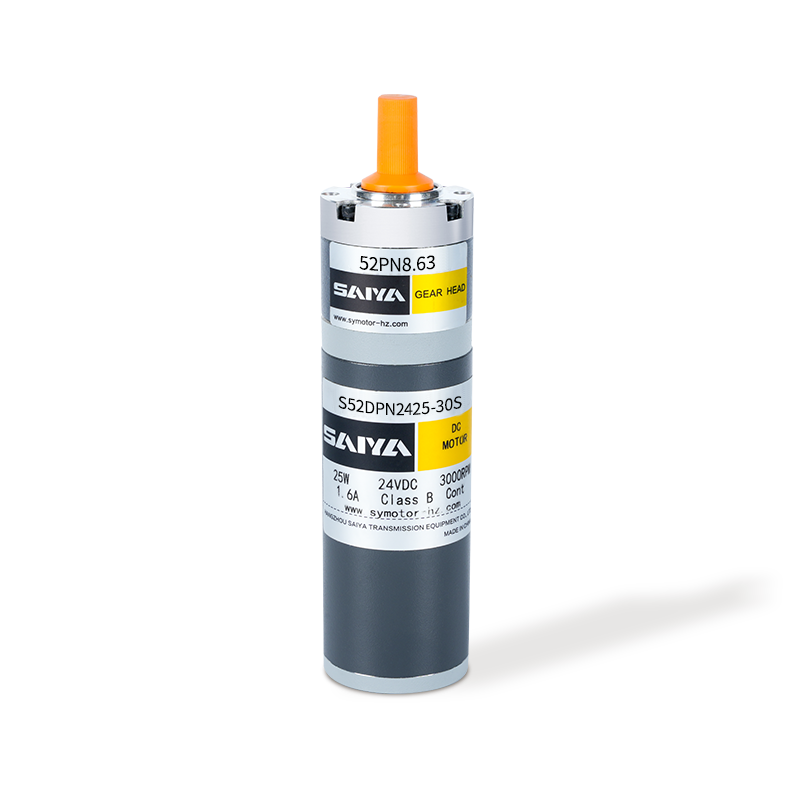
52mmブラシ付きプラネタリーギアモーターは、高トルクと正確な制御を必要とするさまざまなアプリケーション向けに設計されたコンパクトで効率的なソリューションです。直径52mmのこのモーターは、スペースがプレミアムであるがパフォーマンスを危険にさらすことができない状況に理想的に適しています。モーターは24Vの定格電圧で動作し、電力25ワットを消費し、エネルギー効率が高くなりながら、堅牢なパフォー...
詳細を参照してください -
62mmブラシ惑星ギアモーターは、正確なトルクと速度制御を必要とするさまざまなアプリケーションで広く使用されている用途の広く効率的なコンポーネントです。 2.5から5.5aの範囲の定格電流を備えたこのモーターは、エネルギー効率を維持しながら一貫したパフォーマンスを提供するように設計されています。その定格トルクは0.191〜0.287n.mの間で低下し、負荷条件下で信頼できる動作を確保します。...
詳細を参照してください
連絡先の詳細
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- オフィス:Hangzhou Saiya Transmisson Equipment Co.、Ltd
- Office Address: 部屋2201、ワニンビル、hangzhou市、Z江省
- 工場:Zhejiang Saiya Intelligent Manufacturing Co.、Ltd。
- Factory Address: No.35ビル、Zhongnan High-Tech Yunhe Zhigu Industrial Park、Xinan Town、Deqing County、Huzhou City、Zhijiang、China
あなたが興味を持っている場合
私たちの製品では、
私たちに相談してください
Copyright © Zhejiang Saiya Intelligent Manufacturing Co.、Ltd。 All Rights Reserved.
カスタムギア削減モーターサプライヤー
